Существует несколько способов задать нормы скалярного сигнала e (t) во временном интервале. Мы будем часто использовать 2-норму, (2-норма L), для математического удобства, которое задано как
Если этот интеграл конечен, то сигнал e интегрируем с квадратом, обозначен как e ∊ L2. Для сигналов с векторным знаком
2-норма задана как
В µ-tools динамические системы, с которыми мы имеем дело, исключительно линейны с моделью в пространстве состояний
или, в форме передаточной функции,
e (s) = T (s) d (s), T (s): = C (СИ – A)–1B + D
Двумя математически удобными мерами матрицы T (s) передачи в частотном диапазоне является матричный H2 и H ∞ нормы,
где норма Фробениуса (см. MATLAB®
norm команда) комплексной матрицы M
Обе из этих норм передаточной функции имеют интерпретации временного интервала ввода/вывода. Если, начинающий с начального условия x (0) = 0, два сигнала d и e связаны
то
Для d, модульной интенсивности, процесса белого шума, установившееся отклонение e является ∥T∥2.
L 2 (или RMS) получает от d → e,
равно ∥T ∥∞. Это обсуждено более подробно в следующем разделе.
Любой критерий производительности должен также составлять
Относительная величина внешних влияний
Зависимость частоты сигналов
Относительная важность величин отрегулированных переменных
Так, если цель эффективности в форме матричной нормы, это должна на самом деле быть взвешенная норма
∥WLTWR ∥
Невзвешенная система MIMO
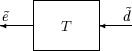
Предположим, что T является MIMO устойчивая линейная система с матрицей T (s) передаточной функции. Для данного управления сигналом Define как выход, как показано ниже.
Обратите внимание на то, что более традиционно написать схему в Невзвешенной Системе MIMO: Векторы слева направо стрелками, идущими слева направо как во Взвешенной Системе MIMO.
Невзвешенная система MIMO: векторы слева направо
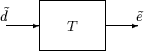
Две схемы, показанные выше, представляют ту же самую систему. Мы предпочитаем писать эти блок-схемы стрелками, собирающимися справа налево быть сопоставимыми с составом оператора и матрицей.
Примите, что размерностями T является ne × без обозначения даты. Позвольте β> 0 быть заданным как
Теперь считайте ответ, начинающий с начального условия равным 0. В этом случае теорема Парсевэла дает это
Кроме того, существуют определенные воздействия d что результат в отношении произвольно близко к β. Из-за этого ∥T ∥∞ упоминается как L 2 (или RMS) усиление системы.
Как вы ожидали бы, синусоидальная, установившаяся интерпретация ∥T ∥∞ также возможна: Для любой частоты , любой вектор из амплитуд , и любой вектор из фаз , с ∥a∥2 ≤ 1, задайте сигнал времени
При применении этого входа к системе T приводит к установившемуся ответу из формы
Вектор удовлетворит ∥b∥2 ≤ β. Кроме того, β, как задано во Взвешенной Системе MIMO, является самым маленьким номером, таким образом, что это верно для каждого ∥a∥2 ≤ 1, , и ϕ.
Обратите внимание на то, что в этой интерпретации, векторы из синусоидальных ответов величины не взвешены, и измеренные в Евклидовой норме. Если реалистические многомерные цели эффективности состоят в том, чтобы быть представлены одним MIMO ∥ · цель ∥∞ на передаточной функции с обратной связью, дополнительные масштабирования необходимы. Поскольку много различных целей смешиваются в одну матрицу, и связанная стоимость является нормой матрицы, важно использовать зависимые частотой функции взвешивания, так, чтобы различные требования могли быть обоснованно объединены в одну функцию стоимости. Диагональные веса наиболее легко интерпретированы.
Рассмотрите схему Взвешенной Системы MIMO, наряду с Невзвешенной Системой MIMO: Векторы слева направо.
Примите, что WL и WR являются диагональными, устойчивыми матрицами передаточной функции с диагональными элементами, обозначенными Ли и Ри.
Взвешенная система MIMO
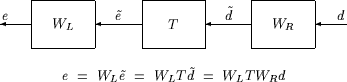
Границы на количестве ∥WLTWR ∥∞ будут подразумевать границы о синусоидальном установившемся поведении сигналов и в схеме Невзвешенной Системы MIMO: Векторы слева направо. А именно, для синусоидального сигнала , установившееся отношение между , и ∥WLTWR ∥∞ следующие. Установившееся решение , обозначенный как
| (1) |
удовлетворяет
для всех синусоидальных входных сигналов из формы
| (2) |
удовлетворение
если и только если ∥WLTWR ∥∞ ≤ 1.
Это приблизительно (очень приблизительно — следующий оператор не на самом деле правилен) подразумевает что ∥WLTWR ∥∞ ≤ 1 если и только если для каждой фиксированной частоты , и все синусоидальные воздействия из удовлетворения уравнения 2 формы
установившиеся ошибочные компоненты удовлетворят
Это показывает, как можно было выбрать веса эффективности, чтобы отразить желаемую зависимую частотой цель эффективности. Используйте WR, чтобы представлять относительную величину воздействий синусоид, которые могут присутствовать, и использовать 1/WL, чтобы представлять желаемую верхнюю границу при последующих ошибках, которые производятся.
Помните, однако, что взвешенный H ∞ норма на самом деле не дает поэлементно границы на компонентах на основе поэлементно ограничивает на компонентах . Точное связало его, дает, в терминах Евклидовых норм компонентов и (взвешенный соответственно WL (j) и WR (j)).
